Huawei presentó CloudRobo-WM1.2 para anticipar movimientos y entrenar máquinas
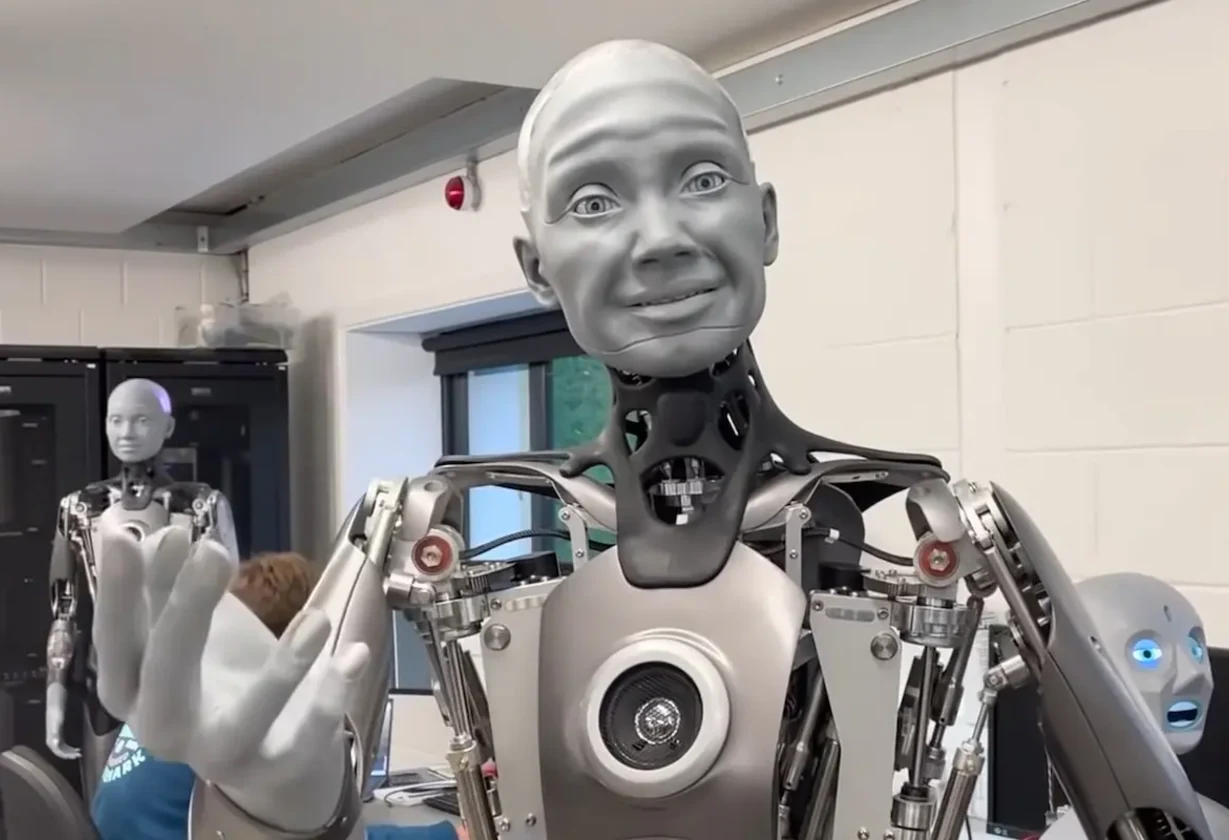
Huawei Cloud presentó CloudRobo-WM1.2, un modelo de inteligencia artificial diseñado para representar entornos, anticipar cambios y generar acciones en robots. El sistema fue anunciado junto con una apertura de su desarrollo y una plataforma que integra datos, simulación y despliegue.
Infórmate en DiarioPampero.com – La propuesta busca que las máquinas evalúen sus movimientos antes de ejecutarlos y puedan adaptarse a distintos cuerpos robóticos, aunque sus capacidades todavía requieren una revisión técnica independiente.
CloudRobo-WM1.2 de Huawei fue presentado como un modelo capaz de combinar comprensión visual, predicción y generación de acciones para sistemas robóticos. La compañía lo dio a conocer durante un encuentro en línea realizado el lunes 16 de noviembre.
El objetivo es que un robot no solo identifique una caja, un obstáculo o una superficie, sino que también pueda anticipar cómo cambiará el entorno después de cada movimiento. Esa capacidad permitiría evaluar alternativas antes de ejecutar una tarea en una máquina real.
Según la presentación de Huawei, el sistema forma parte de CloudRobo, una plataforma de desarrollo que integra preparación de datos, entrenamiento, simulación y despliegue físico. El modelo fue entrenado sobre la infraestructura Ascend de la empresa.
Predicción y control robótico
La empresa define a CloudRobo-WM1.2 como un modelo de mundo para la inteligencia incorporada, un área que busca que los sistemas de inteligencia artificial puedan percibir, razonar y actuar mediante robots en espacios físicos.
Los modelos de mundo intentan construir una representación del entorno y estimar qué podría ocurrir después de una acción. En robótica, ese proceso puede ayudar a elegir movimientos, comparar opciones en simulación y reducir errores antes de una ejecución.
De acuerdo con la información presentada por Huawei y recogida por medios especializados, CloudRobo-WM1.2 utiliza una base compartida para construir una representación predictiva del entorno y una arquitectura denominada DualAct para generar acciones.
Huawei también afirmó que el modelo puede adaptarse a distintos cuerpos robóticos y operar con modos de inferencia que combinan predicción y control. Estas descripciones todavía requieren acceso a los artefactos anunciados y una revisión técnica independiente.
La agenda oficial del encuentro incluyó un segmento específico para la publicación abierta de CloudRobo-WM1.2. Además, la compañía atribuyó al sistema los primeros puestos en dos evaluaciones de manipulación robótica realizadas en simulación.
Durante el evento también se presentó un adelanto de un modelo de robot inteligente de barrido basado en tecnología de CloudRobo. La propuesta contempla interpretar obstáculos, cambios meteorológicos y otras condiciones dinámicas para anticipar posibles estados antes de definir una trayectoria.
Con esta estrategia, Huawei busca reunir en una misma infraestructura los datos, la simulación, el entrenamiento y el despliegue en máquinas físicas. Para los desarrolladores, el posible beneficio consiste en reducir el trabajo necesario para conectar herramientas separadas durante el desarrollo de sistemas robóticos.
Te puede interesar…

El titular de la Unidad Básica reclamó autonomía y reglas claras El presidente de la Unidad Básica de Lonquimay, Claudio...
Un hombre de 31 años permanece estable en terapia intensiva El Hospital Zonal Bariloche confirmó un caso de hantavirus en...
La motociclista sufrió una fractura expuesta y una niña fue trasladada Un choque frontal en General Pico involucró a una...
Eduardo Castex logró un nuevo aumento en su índice de coparticipación para 2027 El municipio de Eduardo Castex consiguió un...